Pernafasan bisa Bantu Sensor untuk Kendalikan Lengan Robotic
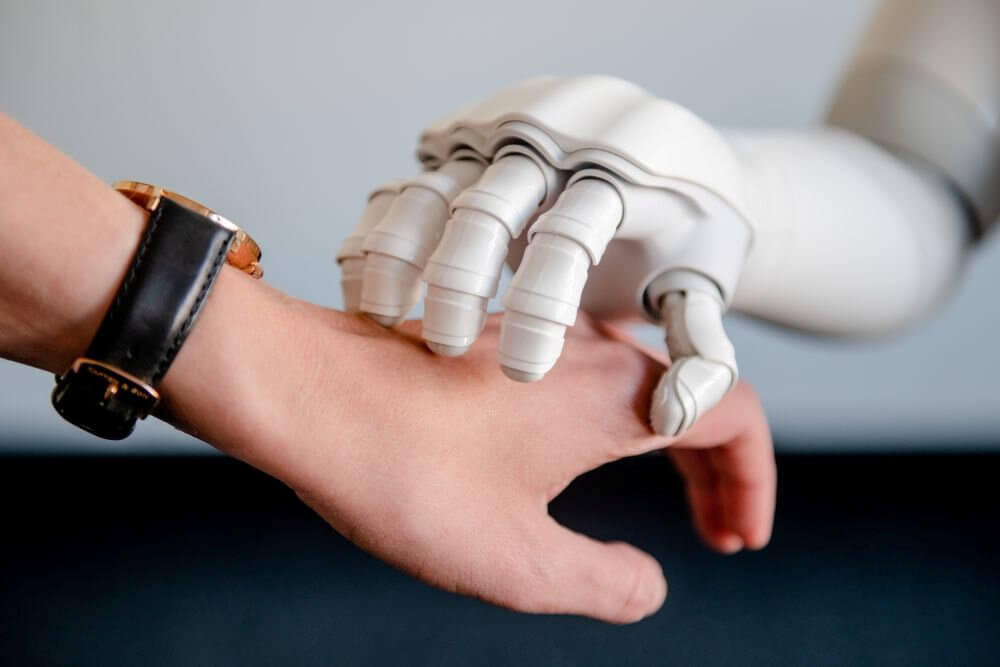
Lausanne – Perkembangan alat bantu kesehatan terus berproses mengikuti tuntutan kecanggihan jaman. dari hanya sebuah alat sederhana kini telah diperbarui sedemikian rupa untuk membantu kehidupan dan kesehatan dengan teknologi pintar.
Anggota badan bionik yang dikendalikan pikiran nampaknya bukan lagi hal aneh yang terdengar terlalu mengada-ada. Tujuannya adalah agar perangkat bantu ini memungkinkan pasien untuk mendapatkan kembali kemampuan motorik mereka dan bahkan memulihkan umpan balik sensorik.
Namun apa yang dilakukan para peneliti di Lausanne Swiss ini sedikit berbeda. Para ilmuwan di sana menunjukkan bahwa pernapasan dapat digunakan untuk mengendalikan lengan robot ekstra yang dapat dipakai pada individu sehat, tanpa menghalangi kendali bagian tubuh lainnya.
Baca Juga:
Neuroengineer Silvestro Micera mengembangkan solusi teknologi canggih untuk membantu orang mendapatkan kembali fungsi sensorik dan motorik yang hilang karena peristiwa traumatis atau gangguan neurologis. Hingga saat ini, ia belum pernah berupaya meningkatkan tubuh dan kognisi manusia dengan bantuan teknologi.
Kini dalam sebuah penelitian yang dipublikasikan di Science Robotics, Micera dan timnya melaporkan bagaimana pergerakan diafragma dapat dipantau untuk keberhasilan pengendalian lengan tambahan, yang pada dasarnya menambah individu yang sehat dengan lengan ketiga , yakni ‘robot’.
“Studi ini membuka peluang baru dan menarik, menunjukkan bahwa lengan tambahan dapat dikontrol secara luas dan kontrol simultan dengan kedua lengan alami mungkin dilakukan,” kata Micera, Ketua Yayasan Bertarelli di Translational Neuroengineering di Ecole Polytechnique Fédérale de Lausanne (EPFL), dan profesor Bioelektronik di Scuola Superiore Sant. ‘Anna.
Baca Juga:
Penelitian ini merupakan bagian dari proyek Third-Arm, yang sebelumnya didanai oleh Swiss National Science Foundation (NCCR Robotics), yang bertujuan untuk menyediakan lengan robot yang dapat dipakai untuk membantu tugas sehari-hari atau membantu pencarian dan penyelamatan.
Micera percaya bahwa mengeksplorasi keterbatasan kognitif dari kendali tangan ketiga sebenarnya dapat memberikan pintu gerbang menuju pemahaman yang lebih baik tentang otak manusia.
Micera melanjutkan, “Motivasi utama dari pengendalian lengan ketiga ini adalah untuk memahami sistem saraf. Jika Anda menantang otak untuk melakukan sesuatu yang benar-benar baru, Anda dapat mengetahui apakah otak memiliki kapasitas untuk melakukannya dan apakah mungkin untuk memfasilitasinya. Lewat pembelajaran ini, kita kemudian dapat mentransfer pengetahuan ini untuk mengembangkan, misalnya, alat bantu bagi penyandang disabilitas, atau protokol rehabilitasi pasca stroke.”
Baca Juga:
“Kami ingin memahami apakah otak kita sudah terprogram untuk mengendalikan apa yang diberikan alam kepada kita, dan kami telah menunjukkan bahwa otak manusia dapat beradaptasi untuk mengoordinasikan anggota tubuh baru secara bersamaan dengan anggota tubuh biologis kita,” jelas Solaiman Shokur, co-PI dari the belajar dan Ilmuwan Senior EPFL di Neuro-X Institute.
“Ini tentang memperoleh fungsi motorik baru, peningkatan melebihi fungsi yang sudah ada pada pengguna tertentu, baik individu yang sehat maupun yang cacat. Dari perspektif sistem saraf, ini adalah sebuah kontinum antara rehabilitasi dan augmentasi.”
Untuk mengeksplorasi batasan kognitif augmentasi, para peneliti pertama-tama membangun lingkungan virtual untuk menguji kapasitas pengguna yang sehat dalam mengendalikan lengan virtual menggunakan gerakan diafragmanya.
Baca Juga:
Mereka menemukan bahwa kontrol diafragma tidak mengganggu tindakan seperti mengendalikan lengan fisiologis, ucapan, atau pandangan.
Dalam pengaturan virtual reality ini, pengguna dilengkapi dengan sabuk yang mengukur pergerakan diafragma.
Mengenakan headset realitas virtual, pengguna melihat tiga lengan: lengan dan tangan kanan, lengan dan tangan kiri, dan lengan ketiga di antara keduanya dengan tangan berjari enam yang simetris.
Baca Juga:
“Kami membuat tangan ini simetris untuk menghindari bias terhadap tangan kiri atau kanan,” jelas Giulia Dominijanni, mahasiswa PhD di Neuro-X Institute EPFL.
Dalam lingkungan virtual, pengguna kemudian diminta untuk mengulurkan tangan baik dengan tangan kiri, tangan kanan, atau di tengah dengan tangan simetris.
Di lingkungan nyata, pengguna memegang kerangka luar dengan kedua tangan, yang memungkinkan kontrol lengan kiri dan kanan virtual.
Baca Juga:
Gerakan yang terdeteksi oleh sabuk di sekitar diafragma digunakan untuk mengendalikan lengan simetris tengah virtual.
Pengaturan ini diuji pada 61 subjek sehat dalam lebih dari 150 sesi.
“Kontrol diafragma pada lengan ketiga sebenarnya sangat intuitif, dan peserta belajar mengendalikan anggota tubuh tambahan dengan sangat cepat,” jelas Dominijanni.
Baca Juga:
“Selain itu, strategi pengendalian kami pada dasarnya tidak bergantung pada komponen biologis dan kami menunjukkan bahwa pengendalian diafragma tidak memengaruhi kemampuan pengguna untuk berbicara secara koheren.”
Para peneliti juga berhasil menguji kontrol diafragma dengan lengan robotik sebenarnya, yang disederhanakan yang terdiri dari batang yang dapat direntangkan keluar, dan masuk kembali. Saat pengguna mengontraksikan diafragma, batang tersebut akan diperpanjang keluar.
Dalam eksperimen yang mirip dengan lingkungan VR, pengguna diminta untuk menjangkau dan mengarahkan kursor ke lingkaran target dengan tangan kiri atau kanannya, atau dengan batang robot.
Baca Juga:
Selain diafragma, namun tidak dilaporkan dalam penelitian ini, sisa otot telinga juga telah diuji kelayakannya dalam melakukan tugas baru.
Dalam pendekatan ini, pengguna dilengkapi dengan sensor telinga dan dilatih untuk menggunakan gerakan halus otot telinga untuk mengontrol perpindahan mouse komputer.
“Pengguna berpotensi menggunakan otot-otot telinga ini untuk mengontrol anggota tubuh tambahan,” kata Shokur, sambil menekankan bahwa strategi pengendalian alternatif ini suatu hari nanti dapat membantu pengembangan protokol rehabilitasi bagi orang-orang dengan kekurangan motorik.
Baca Juga:
Sebagai bagian dari proyek lengan ketiga, penelitian sebelumnya mengenai pengendalian lengan robot telah difokuskan untuk membantu orang yang diamputasi.
Studi Science Robotics terbaru adalah satu langkah lebih dari sekadar memperbaiki tubuh manusia menuju augmentasi (proses tahap akhir).
“Langkah kami berikutnya adalah mengeksplorasi penggunaan perangkat robotik yang lebih kompleks dengan menggunakan berbagai strategi kontrol kami, untuk melakukan tugas-tugas kehidupan nyata, baik di dalam maupun di luar laboratorium. Hanya dengan cara itulah kami dapat memahami potensi nyata dari pendekatan ini. ” pungkas Micera.
Selain masalah pengendalian, sistem ini juga masih harus menguji beberapa hal lain yang masih saling berhubungan. Salah satu masalah besarnya adalah bobot – sebagian besar prostesis robotik masih terlalu berat untuk digunakan setiap hari. Yang lainnya adalah masalah pengisian daya.
Baca Juga:
Isu yang masih harus dikembangkan adalah perangkat harus ditambatkan ke catu daya, sehingga mencegah penerapannya di dunia nyata. Bahkan saat ini, daya tahan baterainya terbatas, biasanya paling lama hanya beberapa jam. (sciencedaily/GHP)
Artikel Terkait